コア技術
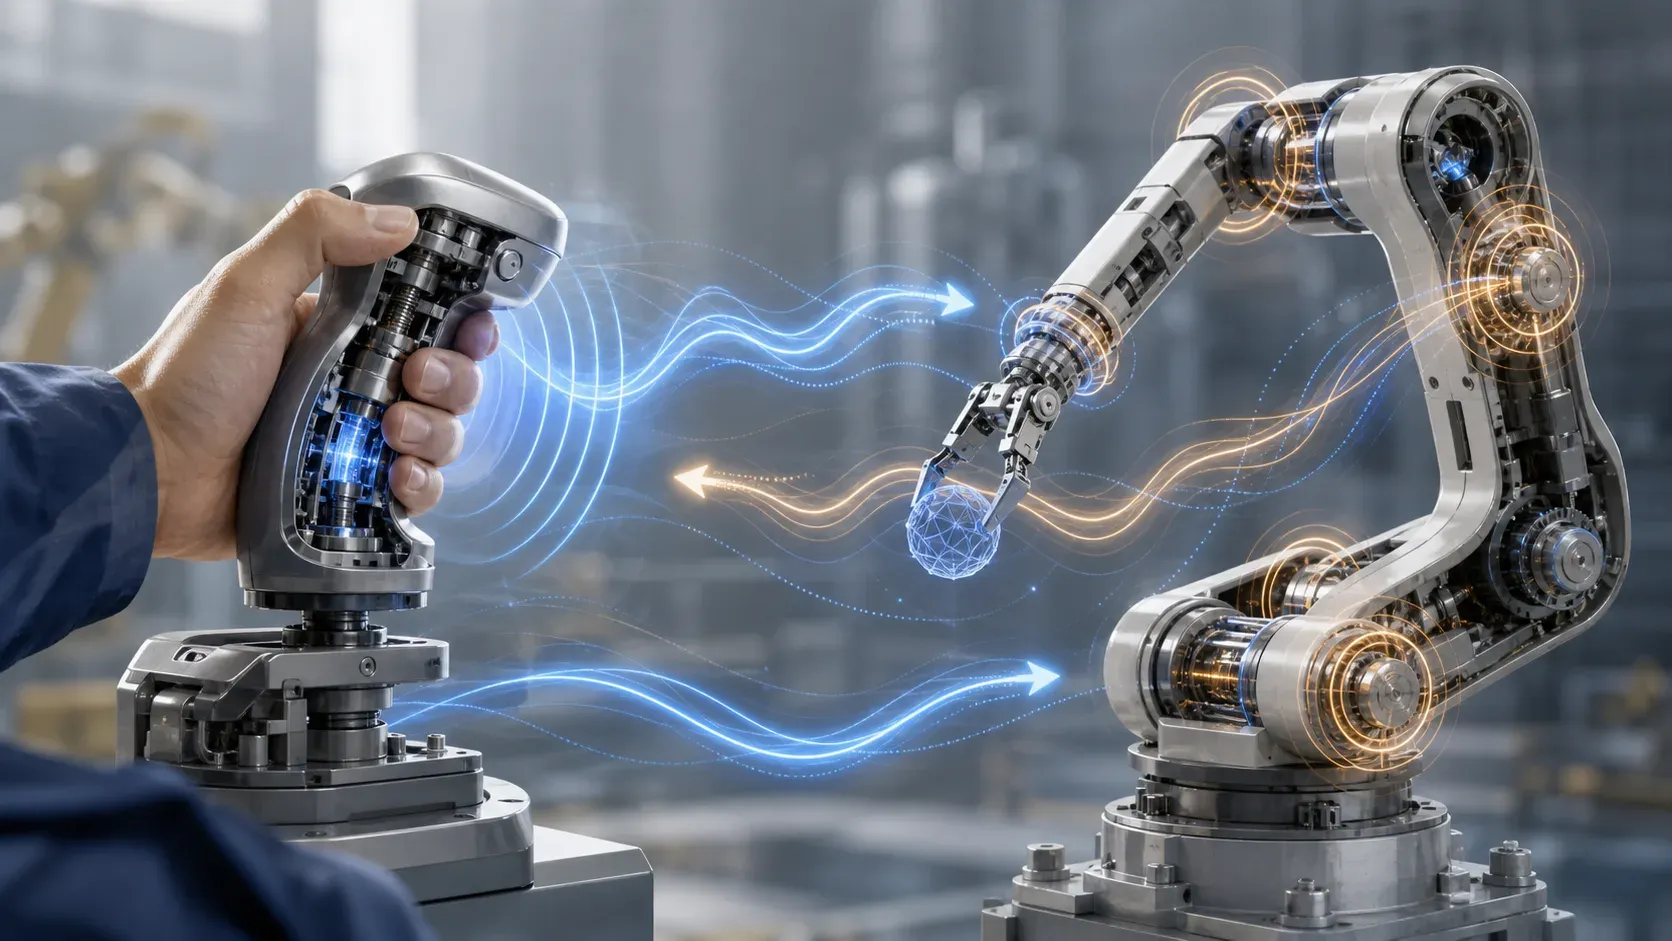
ロボット制御(力制御、バイラテラル制御、遠隔操作等)、電動アクチュエータ、メカトロニクスが起点技術。人が直感的に扱え、複雑で巧緻な重作業を安全に代替する先端ロボット工学技術を統合・体系化し「人間機械相乗効果器」のコンセプトを現場に合わせて実装する。
求める接続
独自のビジネスモデル「人機プラットフォーム」に基づき、実用化企業(ユーザー企業)、製品化企業(メーカー企業)と開発初期から連携しつつ新たなコンセプトをPoCとして具体化、さらに製品化から産業化まで伴走する。鉄道、建設、電気、通信、物流、災害対応等のインフラメンテナンスをはじめ、現場作業の具体的課題を持つ全ての企業と連携し、課題を解決する。
リリース
- 人型重機開発の人機一体、独自力制御技術・バイラテラル制御技術の協働ロボットへの適用によって、汎用ロボットプラットフォーム構築を主導
- 人機一体、2025 国際ロボット展にてフィジカルAI時代における「フィジカル」側の戦略として、大出力・力制御アクチュエータを革新する独自技術「人機連星減速機」を発表
- 世界初!人間による直感的な操作システム(当社技術)を搭載した人型重機がJR西日本の鉄道設備メンテナンスに導入されます。